Bras robotique plan à 2 DDL
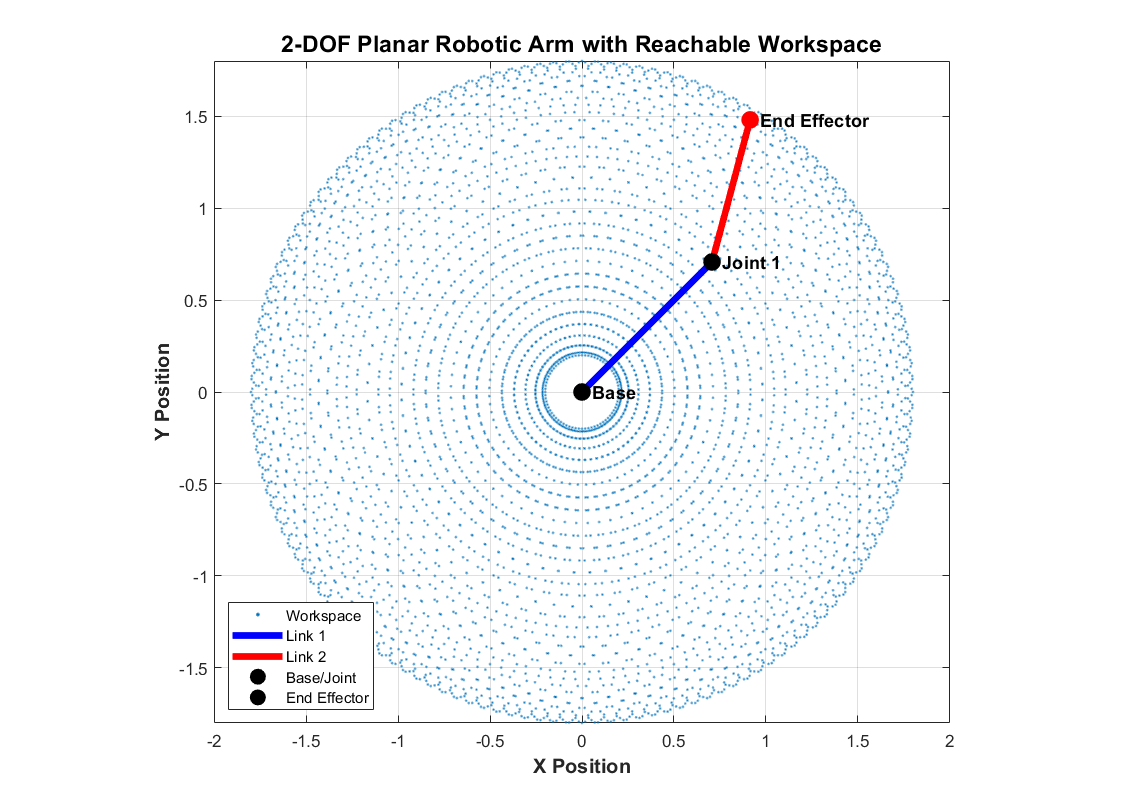
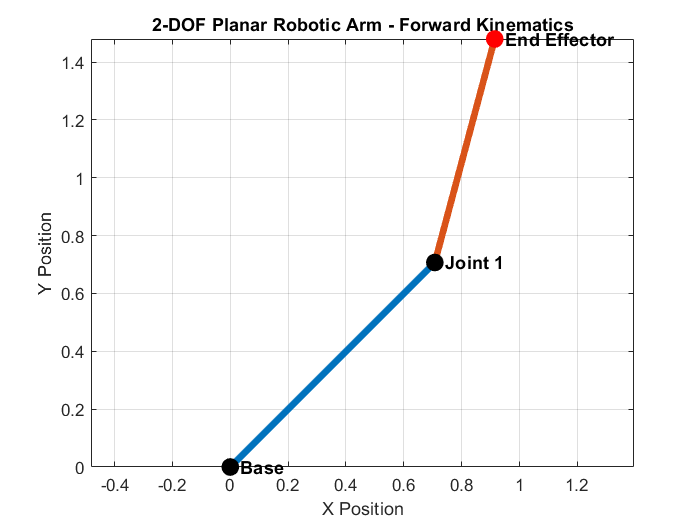
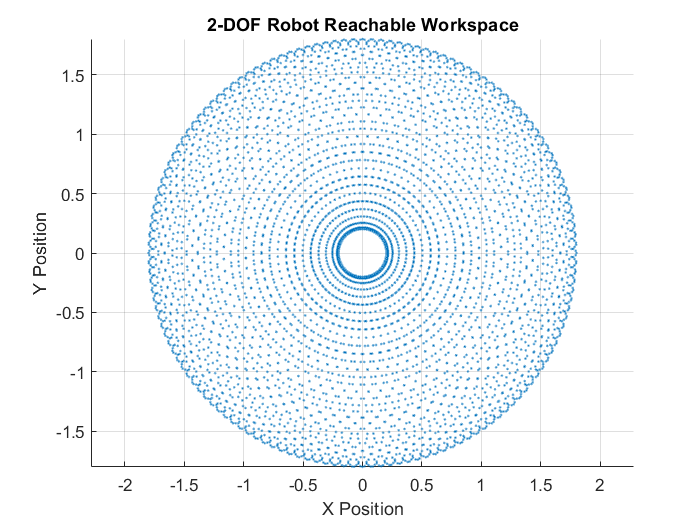
Une simulation MATLAB d'un bras robotique plan à deux segments (2 DDL) qui calcule la position de l'extrémité du bras pour un couple d'angles articulaires donné, et cartographie tous les points que le bras peut atteindre. Cinématique directe : avec des segments de 1,0 et 0,8 unité, un angle de première articulation de 45° et un angle de seconde articulation de 30° par rapport au premier segment, le script calcule par trigonométrie la position du coude et de l'effecteur : x = L1·cos θ1 + L2·cos(θ1 + θ2) et y = L1·sin θ1 + L2·sin(θ1 + θ2). Le résultat, un effecteur situé à environ (0,91 ; 1,48), est tracé sous la forme du bras lui-même, avec la base, l'articulation et l'effecteur annotés. Espace de travail atteignable : le script fait ensuite varier les deux articulations de −180° à 180° par pas de 5°, soit 5 329 combinaisons, et trace l'endroit où l'effecteur arrive à chaque fois. Le résultat est un anneau. Le bras peut atteindre tout point situé entre un rayon extérieur de 1,8 (les deux segments entièrement tendus, L1 + L2) et un rayon intérieur de 0,2 (segments repliés, |L1 − L2|), avec autour de la base une zone morte qu'il ne peut jamais atteindre. La figure finale superpose le bras à son espace de travail et est exportée en image à 300 ppp. Pourquoi c'est important : l'espace de travail indique, avant toute fabrication, si la géométrie d'un bras permet d'atteindre les points exigés par une tâche, et comment la longueur des segments la modifie. C'est la première étape de la conception de bras de prise et dépose, de bras de soudage et de peinture robotisés, de positionneurs de caméra et d'antenne, et de mécanismes à deux axes de type CNC et traceur. Les mêmes équations de cinématique directe constituent le point de départ pour ajouter la cinématique inverse et la commande de mouvement.
Code source
% Robot parameters
L1 = 1.0;  L2 = 0.8;
theta1 = 45;  theta2 = 30;

% Forward kinematics
x1 = L1 * cosd(theta1);
y1 = L1 * sind(theta1);
x2 = x1 + L2 * cosd(theta1 + theta2);
y2 = y1 + L2 * sind(theta1 + theta2);

% Reachable workspace: sweep both joints
for t1 = -180:5:180
    for t2 = -180:5:180
        x = L1 * cosd(t1) + L2 * cosd(t1 + t2);
        y = L1 * sind(t1) + L2 * sind(t1 + t2);
        workspace_x(end+1) = x;
        workspace_y(end+1) = y;
    end
end

scatter(workspace_x, workspace_y, 8, '.');