ذراع روبوتية مستوية بدرجتي حرية
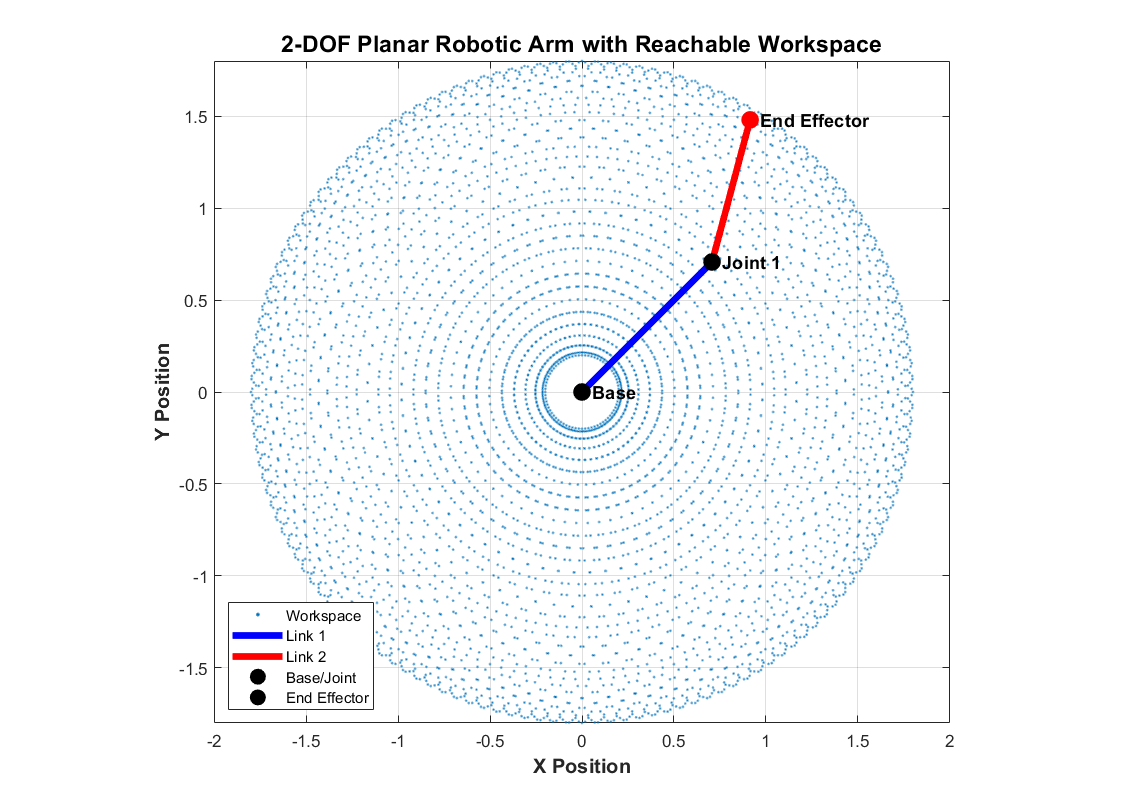
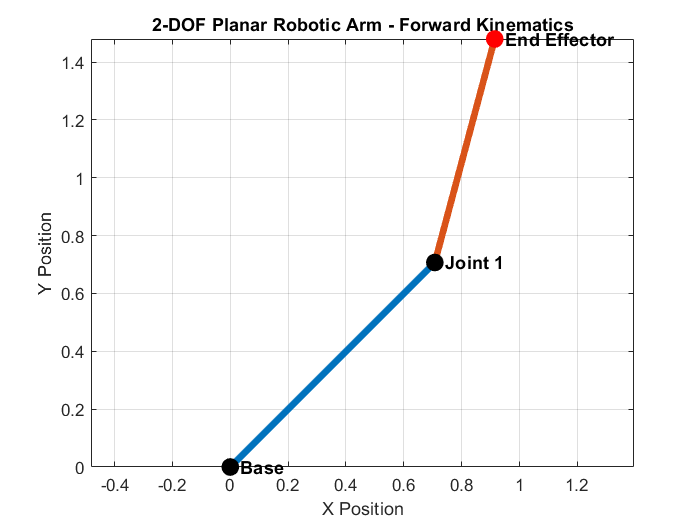
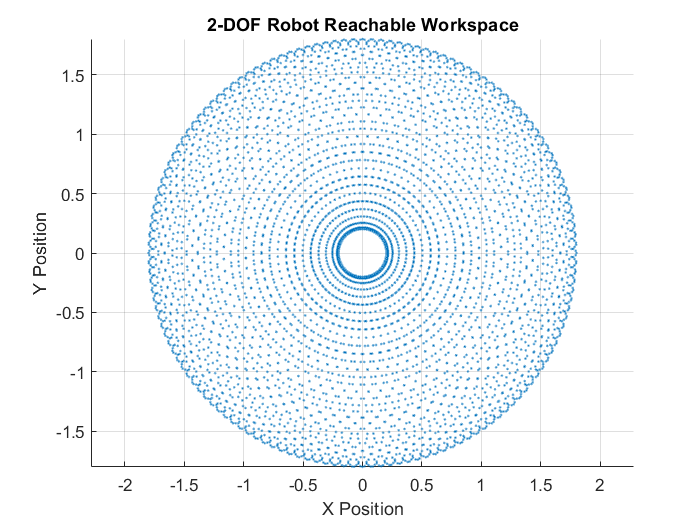
محاكاة في MATLAB لذراع روبوتية مستوية من وصلتين (درجتا حرية) تحسب موضع طرف الذراع عند زوج معيّن من زوايا المفاصل، وترسم خريطة لجميع النقاط التي تستطيع الذراع بلوغها. الحركية الأمامية: بطول وصلتين 1.0 و0.8 وحدة، وزاوية المفصل الأول 45° وزاوية المفصل الثاني 30° بالنسبة إلى الوصلة الأولى، يحسب البرنامج بالمثلثات موضع المرفق والطرف النهائي: x = L1·cos θ1 + L2·cos(θ1 + θ2) وy = L1·sin θ1 + L2·sin(θ1 + θ2). وتُرسم النتيجة، أي طرف نهائي عند نحو (0.91، 1.48)، على هيئة الذراع نفسها مع تسمية القاعدة والمفصل والطرف النهائي. مجال العمل القابل للوصول: بعد ذلك يمسح البرنامج المفصلين من −180° إلى 180° بخطوة 5°، أي 5,329 تركيبة للزوايا، ويرسم موضع الطرف النهائي في كل مرة. والنتيجة حلقة. تستطيع الذراع بلوغ أي نقطة بين نصف قطر خارجي 1.8 (الوصلتان ممدودتان بالكامل، L1 + L2) ونصف قطر داخلي 0.2 (الوصلتان مطويتان، |L1 − L2|)، مع منطقة ميتة حول القاعدة لا تبلغها أبدًا. ويُظهر الشكل النهائي الذراع فوق مجال عملها، وقد صُدّر كصورة بدقة 300 dpi. لماذا يهمّ هذا: يُظهر مجال العمل، قبل بناء أي شيء، ما إذا كان هيكل الذراع يبلغ النقاط التي تتطلبها المهمة، وكيف تغيّره أطوال الوصلات. وهذه هي الخطوة الأولى في تصميم أذرع الالتقاط والوضع، وأذرع اللحام والطلاء الروبوتية، ومثبّتات الكاميرات والهوائيات، وآليات المحورين في آلات CNC والراسمات. وتشكّل معادلات الحركية الأمامية نفسها نقطة الانطلاق لإضافة الحركية العكسية والتحكم بالحركة.
الشيفرة المصدرية
% Robot parameters
L1 = 1.0;  L2 = 0.8;
theta1 = 45;  theta2 = 30;

% Forward kinematics
x1 = L1 * cosd(theta1);
y1 = L1 * sind(theta1);
x2 = x1 + L2 * cosd(theta1 + theta2);
y2 = y1 + L2 * sind(theta1 + theta2);

% Reachable workspace: sweep both joints
for t1 = -180:5:180
    for t2 = -180:5:180
        x = L1 * cosd(t1) + L2 * cosd(t1 + t2);
        y = L1 * sind(t1) + L2 * sind(t1 + t2);
        workspace_x(end+1) = x;
        workspace_y(end+1) = y;
    end
end

scatter(workspace_x, workspace_y, 8, '.');